

产学研动态
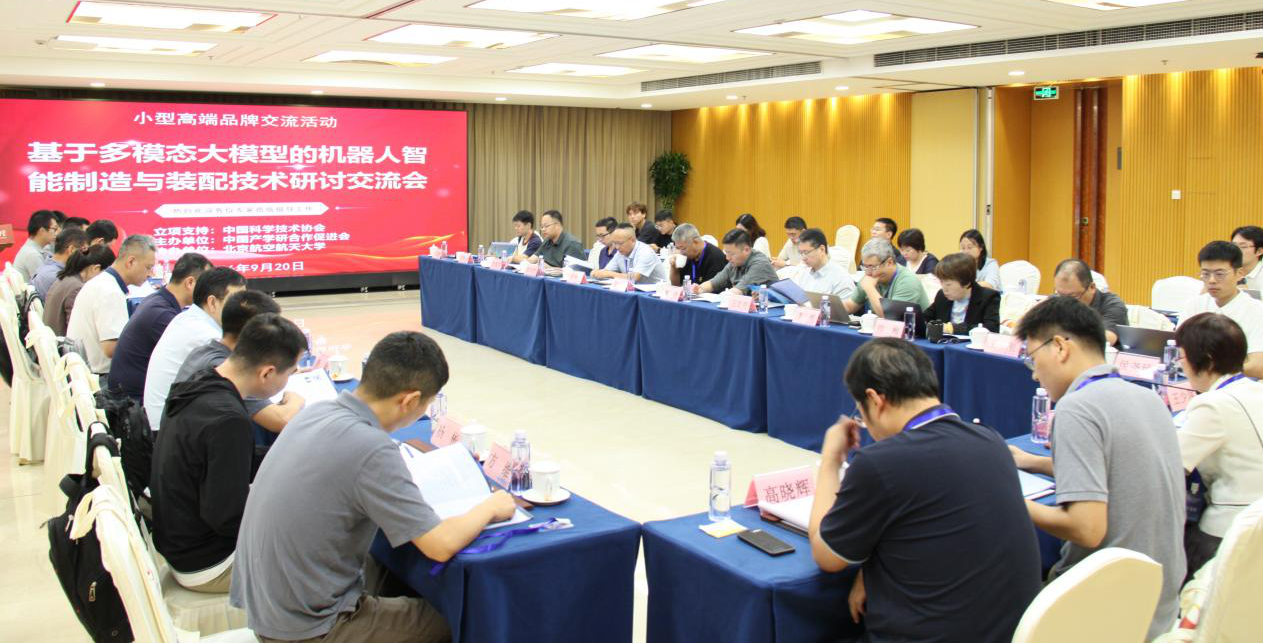
小型高端品牌交流活动—— 基于多模态大模型的机器人智能制造与装配研讨会在京举办
由中国科协立项支持、中国产学研合作促进会主办的小型高端品牌交流活动——基于多模态大模型的机器人智能制造与装配研讨会9月20日在中国科技会堂举办,20余位来自高校、科研院所及产业界的一线专家围绕相关议题开展交流研讨。本次活动聚焦制造强国建设和新一代人工智能发展战略需求,推动多模态大模型、机器人感知与控制及先进制造技术融合创新,为智能制造转型升级和机器人产业高质量发展提供支撑。北京航空航天大学仝晓萌教授担任执行主席,高晓辉副教授、北京理工大学任帅副教授担任学术秘书。研讨会设三个主旨报告。中国信息通信研究院具身智能与机器人部副主任张蔚敏指出,具身智能并非简单地将大模型与机器人叠加,而是要形成模型、本体与环境持续交互的闭环系统。当前,视觉—语言—动作模型、世界模型等技术路线加速演进,但模型泛化能力、物理规律理解和真实任务成功率仍有待提升。应同步加强数据工程、基准测试和标准体系建设,推动具身智能由能力展示向稳定应用转变。灵心巧手(北京)科技股份有限公司副总裁刘叶舟作“机器人多自由度灵巧手关键技术”报告,从结构设计、驱动控制、感知及量产工程等方面分析了灵巧手产业化面临的技术挑战。他指出,灵巧手是机器人与物理世界交互的重要执行终端,自由度、驱动与感知能力决定其精细操作上限。受空间、重量、精度和负载等约束,不同传动路线需根据具体任务进行取舍。他还介绍了高集成驱动、闭环控制、触觉感知和核心部件国产化等工程实践,并强调产品一致性、可靠性和批量交付能力是灵巧手从实验室走向产业应用的重要基础。航天科技五院518所创新团队主任侯玮杰指出,航天制造具有多品种、小批量和高可靠性特点。随着商业航天发展以及卫星研制向规模化转变,传统生产模式对效率和柔性制造提出新的要求,也为具身智能机器人提供了典型应用场景。空间捕获、维修、服务及在轨制造等任务,则为视觉、力觉、多模态感知和自主操作技术提供了新的验证空间。大型空间结构、太空算力设施等建设还将对机器人协同操作、极端环境感知和天地一致性验证提出更高要求。自由交流环节,专家们围绕机器人智能制造的技术路径、模型泛化、核心硬件及产业落地等话题,结合航空航天、汽车、半导体等典型制造场景展开深入讨论。其中,北京交通大学靳潇杰教授认为,当前大模型进入复杂工业场景仍受到泛化能力不足等因素制约,仅依赖扩大数据规模难以解决全部问题,未来应进一步探索更加高效的学习机制和新型模型架构,加强物理规律、数据驱动模型的融合。天津汽车模具股份有限公司模具创新研究院院长常青指出,传统制造企业利润空间有限,对新技术应用的成本、可靠性和投入产出比高度敏感,机器人及人工智能技术能否真正进入生产现场,关键在于能否提供稳定、可靠、可验证的结果,切实解决生产中的实际问题。新松半导体设备有限公司事业部总经理刘国鹏认为,半导体制造对精度、可靠性和洁净度要求极高,成熟的自动化系统已能够完成大量标准化传输和搬运任务,具身智能现阶段更适合探索设备维护、异常处置等少量非标准场景,应在充分验证安全性和可靠性的基础上逐步拓展应用边界。与会专家一致认为,具身智能机器人近年来发展迅速,但从实验室演示走向制造现场仍需持续的技术和工程积累。一是坚持场景牵引,根据不同制造领域的精度、节拍、可靠性和安全需求选择适宜技术路线,推动机器人从能力展示向解决实际问题转变。二是加强模型、数据与控制协同创新,探索多模态大模型、世界模型、领域知识与高频控制融合机制,提高机器人泛化能力和任务稳定性。三是持续补齐核心硬件短板,统筹提升灵巧手、关节驱动及触觉、力觉传感器的精度、可靠性、寿命和量产一致性。四是加快建设工业数据治理、测试评价和标准体系,围绕航空航天、3C电子、半导体和高端装备等典型领域开展示范验证,推动形成可验证、可迁移、可复制的智能制造解决方案。
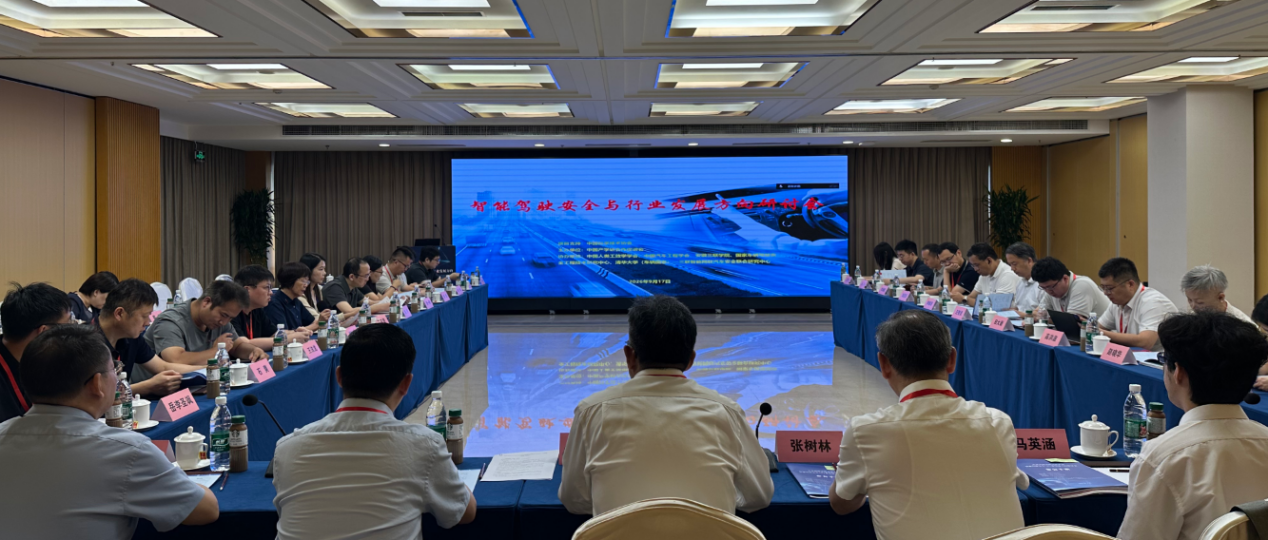
小型高端品牌交流活动—— 智能驾驶安全与行业发展方向 研讨会在京举办
由中国科协立项支持、中国产学研合作促进会主办的小型高端品牌交流活动——智能驾驶安全与行业发展方向研讨会9月17日在中国科技会堂举办,20余位来自高校、科研院所及产业界的一线专家围绕相关议题开展交流研讨。本次活动紧扣智能网联汽车产业高质量发展需求,深入研讨智能驾驶技术演进、安全保障体系建设和产业应用发展方向,推动基础研究、关键技术创新与工程应用有效衔接。清华大学季学武教授、国家车辆驾驶安全工程技术研究中心张树林研究员担任执行主席,安徽三联学院凤鹏飞教授、中国石油大学马英涵博士担任学术秘书。研讨会设三个主旨报告。北京航空航天大学段续庭教授作“复杂环境下全自动驾驶技术”报告,围绕自动驾驶、车联网、车路协同技术发展趋势,以及复杂环境下智能感知、行为预测和安全决策等关键问题展开交流。他提出,随着自动驾驶应用场景由封闭环境向开放道路拓展,系统面临的环境不确定性和长尾风险持续增加,需要进一步提升多源信息融合、复杂场景理解和自主决策能力,推动全自动驾驶技术向更高可靠性和更高安全水平发展。中国科学技术大学高洪波研究员以“车路云大模型的多平台部署与加速技术”为题,重点介绍车路云一体化背景下智能驾驶感知、规划、决策与控制技术的发展方向,深入分析大模型赋能智能驾驶过程中多平台部署、计算资源优化和系统协同运行等关键问题。他指出,面向智能网联汽车规模化应用需求,需要推动人工智能模型、算力平台和车路云基础设施深度融合,提升智能驾驶系统的实时性、可靠性和工程应用能力。安徽中科星驰自动驾驶技术有限公司董事长王智灵结合无人驾驶车辆研发和产业应用实践,阐释了智能驾驶技术创新与工程落地协同发展路径。他认为,智能驾驶安全已由单一算法性能提升转向系统安全能力构建,需要统筹环境感知、决策控制、测试验证和运行保障等关键环节,推动智能驾驶由“功能可用”向“安全可信、规模应用”演进。自由交流环节,专家们围绕智能驾驶安全体系建设、车路云协同发展路径、智能网联汽车产业应用实践等话题展开深入交流。其中,北京工业大学李海舰教授指出,在智能驾驶技术快速发展过程中,驾驶员对辅助驾驶功能的认知偏差和过度信任已成为影响系统安全的重要因素,亟需加强驾驶员认知能力、信任机制与驾驶行为特征研究,针对不同年龄、驾龄和驾驶风格的驾驶员群体,建立更加精准的人因风险识别与干预机制,推动驾驶员能力与智能驾驶系统能力协同提升。交通运输部公路科学研究院智能交通技术交通运输行业重点实验室主任李振华提出,车路云协同与单车智能并非简单替代关系,而应结合应用场景、技术成熟度和成本效益协同发展。未来需构建具有持续演进能力的智能驾驶安全评价与认证体系,通过明确应用边界、完善风险评估机制和建立数据闭环,不断提升智能驾驶系统的安全验证能力与规模化应用水平。安徽安凯汽车股份有限公司智能控制室主任王法龙指出,车路云一体化建设应更加注重场景需求和实际应用价值,针对智慧交通信号控制、重点区域安全保障等典型场景开展精准部署,避免盲目推进大规模基础设施建设。同时,随着智能驾驶技术不断发展,需要进一步完善驾驶员培训、能力评价和安全管理体系,推动车辆、道路、驾驶员和管理平台之间形成更加高效、安全的协同运行模式。与会专家一致认为,面向智能驾驶规模化应用与智能网联汽车产业高质量发展需求,需要进一步加强技术创新、安全保障与产业协同,推动智能驾驶安全体系不断完善。一是智能驾驶发展正由单一技术能力提升向系统安全能力构建转变。随着自动驾驶应用场景不断拓展,未来需要突破复杂环境感知、长尾场景验证、风险预测与安全决策等关键技术,加强车辆、道路、云端和驾驶员多要素协同,构建覆盖研发、测试、运行和监管全过程的安全保障体系。二是单车智能与车路云协同应坚持融合发展路径,根据不同应用场景和技术需求实现优势互补。进一步完善数据共享机制、基础设施建设标准和系统可靠性评价体系,推动智能网联基础设施由规模建设向价值应用转变。三是高等级自动驾驶发展需要同步完善人机协同与安全治理机制。面对L3及以上自动驾驶应用需求,应进一步明确系统能力边界、驾驶员责任范围和事故认定机制,加强驾驶员状态感知、接管能力评价和运行安全管理,完善与智能驾驶发展相适应的安全治理体系。
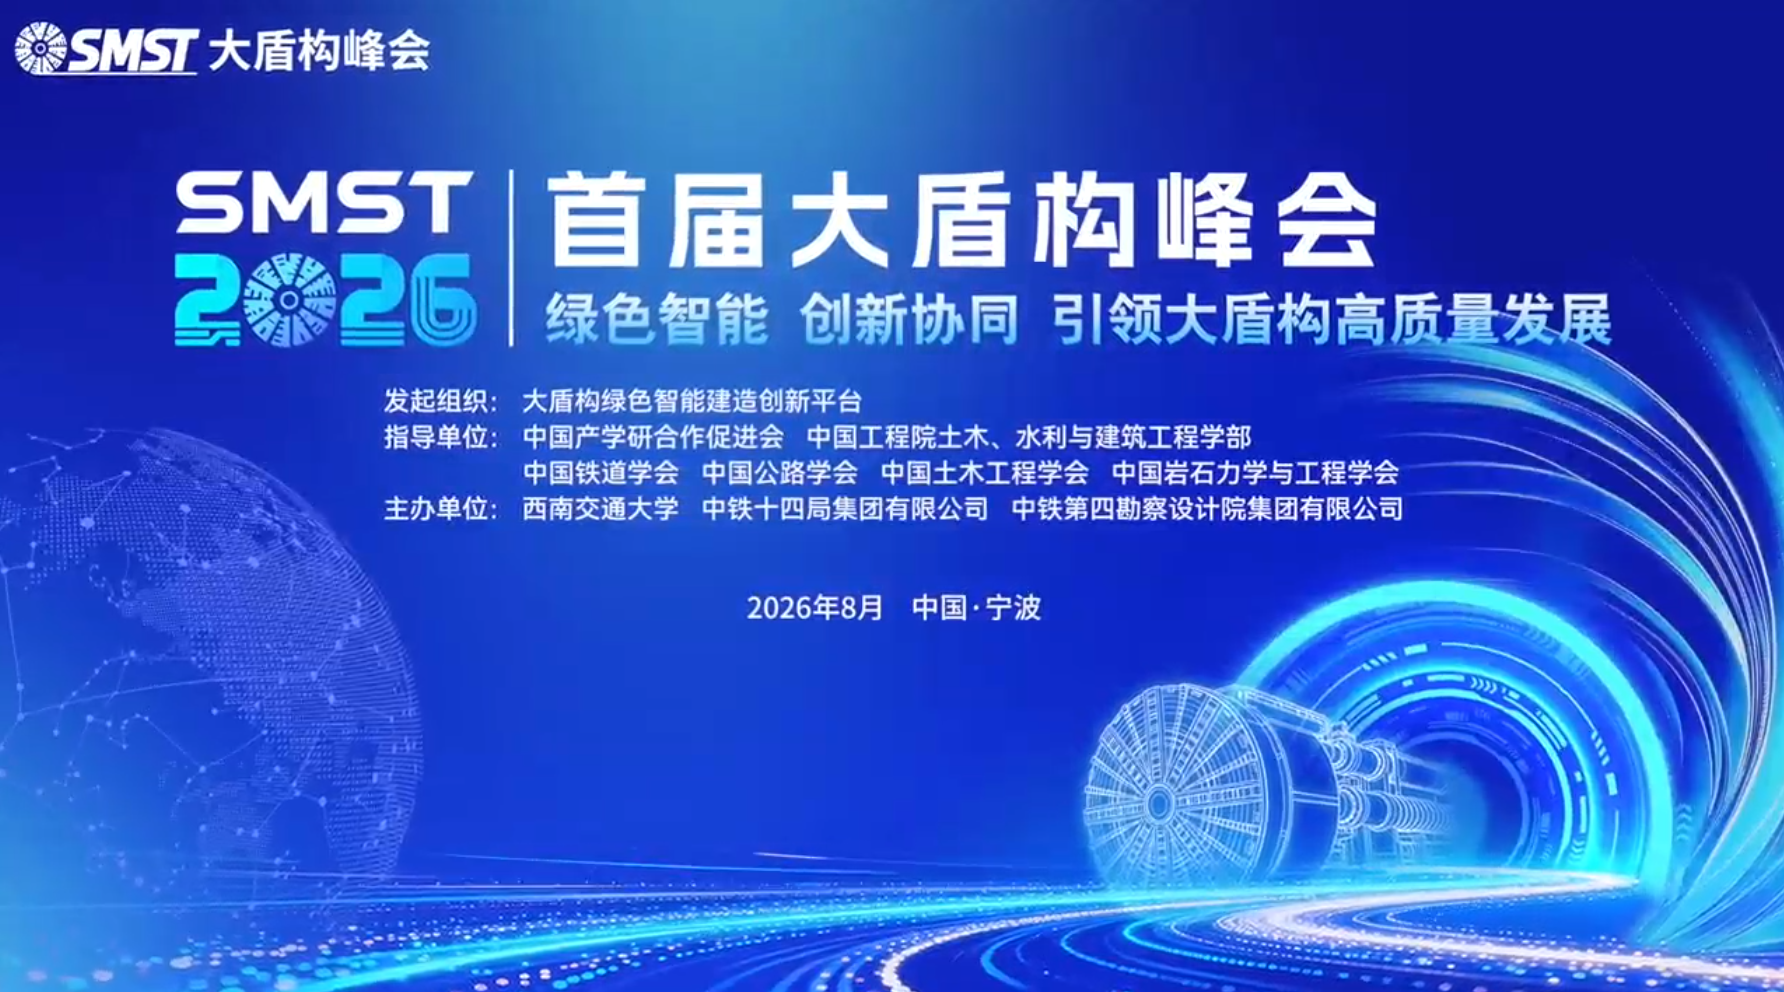
绿色智能平台助力产业跃升!首届大盾构峰会在宁波启幕
8月29日,首届大盾构峰会开幕式在宁波举行。国家最高科学技术奖获得者、陆军工程大学教授钱七虎等19位权威专家,与来自国内高校、科研院所、设计施工及装备制造等全产业链的800余名专家学者、企业代表齐聚一堂,共话大盾构技术创新与产业协同发展。峰会现场,由西南交通大学等20家共创单位、72家共建单位共同发起成立的“大盾构绿色智能建造创新平台”正式启动,同步集中发布8项隧道建设领域重大科技成果,推动我国大直径盾构和TBM隧道技术实现新跨越,促进全产业链协同创新。
通知公告
更多


党建工作
查看更多
中国产学研合作促进会党支部组织观看廉政警示教育片

中国产学研合作促进会党支部组织“追寻隐蔽战线足迹,砥砺正确政绩初心”主题党日活动

中国产学研合作促进会党支部组织开展了《习近平关于树立和践行正确政绩观论述摘编》专题学习会(六)

中国产学研合作促进会党支部组织开展了《习近平关于树立和践行正确政绩观论述摘编》专题学习会(三)

中国产学研合作促进会组织观看第十四届全国人民代表大会第四次会议开幕式
 京公网安备11010802034115号