
小型高端品牌交流活动—— 基于多模态大模型的机器人智能制造与装配研讨会在京举办
发布时间:2026年10月8日 来源:中国产学研合作促进会
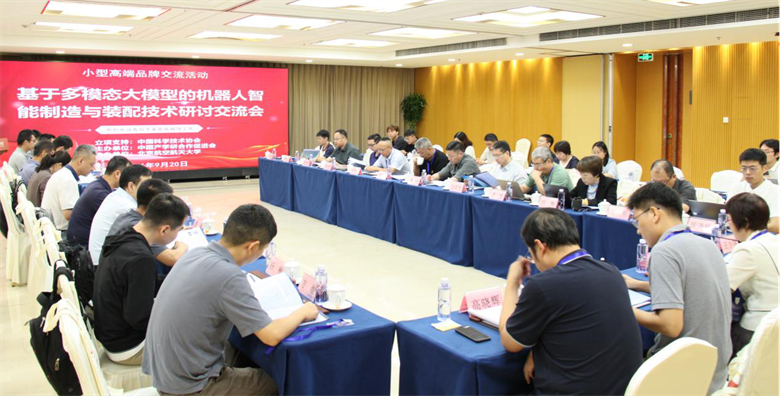
由中国科协立项支持、中国产学研合作促进会主办的小型高端品牌交流活动——基于多模态大模型的机器人智能制造与装配研讨会9月20日在中国科技会堂举办,20余位来自高校、科研院所及产业界的一线专家围绕相关议题开展交流研讨。本次活动聚焦制造强国建设和新一代人工智能发展战略需求,推动多模态大模型、机器人感知与控制及先进制造技术融合创新,为智能制造转型升级和机器人产业高质量发展提供支撑。北京航空航天大学仝晓萌教授担任执行主席,高晓辉副教授、北京理工大学任帅副教授担任学术秘书。
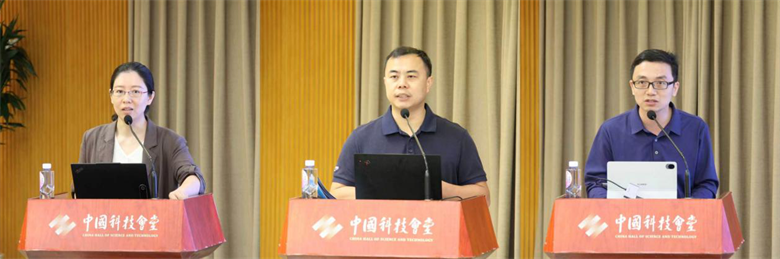
研讨会设三个主旨报告。中国信息通信研究院具身智能与机器人部副主任张蔚敏指出,具身智能并非简单地将大模型与机器人叠加,而是要形成模型、本体与环境持续交互的闭环系统。当前,视觉—语言—动作模型、世界模型等技术路线加速演进,但模型泛化能力、物理规律理解和真实任务成功率仍有待提升。应同步加强数据工程、基准测试和标准体系建设,推动具身智能由能力展示向稳定应用转变。灵心巧手(北京)科技股份有限公司副总裁刘叶舟作“机器人多自由度灵巧手关键技术”报告,从结构设计、驱动控制、感知及量产工程等方面分析了灵巧手产业化面临的技术挑战。他指出,灵巧手是机器人与物理世界交互的重要执行终端,自由度、驱动与感知能力决定其精细操作上限。受空间、重量、精度和负载等约束,不同传动路线需根据具体任务进行取舍。他还介绍了高集成驱动、闭环控制、触觉感知和核心部件国产化等工程实践,并强调产品一致性、可靠性和批量交付能力是灵巧手从实验室走向产业应用的重要基础。航天科技五院518所创新团队主任侯玮杰指出,航天制造具有多品种、小批量和高可靠性特点。随着商业航天发展以及卫星研制向规模化转变,传统生产模式对效率和柔性制造提出新的要求,也为具身智能机器人提供了典型应用场景。空间捕获、维修、服务及在轨制造等任务,则为视觉、力觉、多模态感知和自主操作技术提供了新的验证空间。大型空间结构、太空算力设施等建设还将对机器人协同操作、极端环境感知和天地一致性验证提出更高要求。
自由交流环节,专家们围绕机器人智能制造的技术路径、模型泛化、核心硬件及产业落地等话题,结合航空航天、汽车、半导体等典型制造场景展开深入讨论。其中,北京交通大学靳潇杰教授认为,当前大模型进入复杂工业场景仍受到泛化能力不足等因素制约,仅依赖扩大数据规模难以解决全部问题,未来应进一步探索更加高效的学习机制和新型模型架构,加强物理规律、数据驱动模型的融合。天津汽车模具股份有限公司模具创新研究院院长常青指出,传统制造企业利润空间有限,对新技术应用的成本、可靠性和投入产出比高度敏感,机器人及人工智能技术能否真正进入生产现场,关键在于能否提供稳定、可靠、可验证的结果,切实解决生产中的实际问题。新松半导体设备有限公司事业部总经理刘国鹏认为,半导体制造对精度、可靠性和洁净度要求极高,成熟的自动化系统已能够完成大量标准化传输和搬运任务,具身智能现阶段更适合探索设备维护、异常处置等少量非标准场景,应在充分验证安全性和可靠性的基础上逐步拓展应用边界。
与会专家一致认为,具身智能机器人近年来发展迅速,但从实验室演示走向制造现场仍需持续的技术和工程积累。一是坚持场景牵引,根据不同制造领域的精度、节拍、可靠性和安全需求选择适宜技术路线,推动机器人从能力展示向解决实际问题转变。二是加强模型、数据与控制协同创新,探索多模态大模型、世界模型、领域知识与高频控制融合机制,提高机器人泛化能力和任务稳定性。三是持续补齐核心硬件短板,统筹提升灵巧手、关节驱动及触觉、力觉传感器的精度、可靠性、寿命和量产一致性。四是加快建设工业数据治理、测试评价和标准体系,围绕航空航天、3C电子、半导体和高端装备等典型领域开展示范验证,推动形成可验证、可迁移、可复制的智能制造解决方案。
 京公网安备11010802034115号